1 / 4
Vierbeinige Roboter · Im Vordergrund
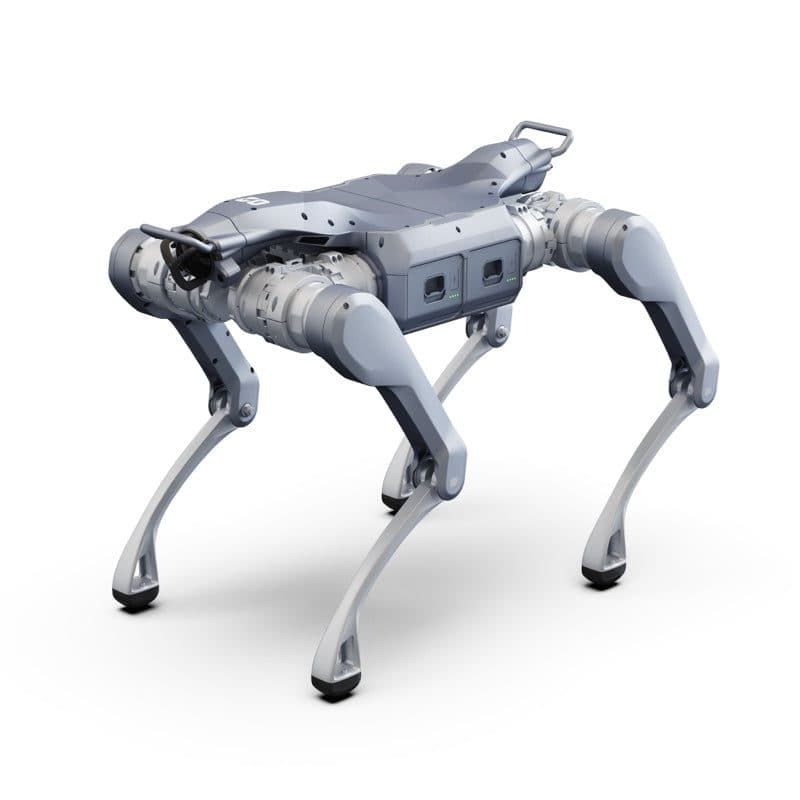
A2
- Freiheitsgrade (Gelenkmotoren)
- 12
- Versorgungsspannung
- 50.4 V
- Maße (stehend)
- 820mm x 440mm x 570mm
- Maße (liegend)
- 720mm x 550mm x 220mm
Technische Spezifikation · aus dem Datenblatt
| Maße (stehend) | 820mm x 440mm x 570mm |
|---|---|
| Maße (liegend) | 720mm x 550mm x 220mm |
| Material | Aluminum Alloy + High-Strength Engineering Plastic |
| Gewicht (ohne Akku) | About 35kg |
| Gewicht (mit Akku) | About 42kg |
| Freiheitsgrade (Gelenkmotoren) | 12 |
| Gelenklager | Industrial-grade crossed roller bearings (high precision, high load capacity) |
| Gelenkmotoren | Low-inertia, high-speed inner rotor PMSM (enhanced response & heat dissipation) |
| Maximales Gelenkmoment | About 180 N.m |
| Bewegungsumfang | body:-58~58° thigh:-134°~180°/-89°~225° shank:-158°~-30° |
| Versorgungsspannung | 50.4V |
| Gelenkgeber | Dual encoders |
| Kühlsystem | Local air Cooling |
| Stromversorgung | Dual slots, dual batteries |
| Akkukapazität | Single Battery 9000mAh (453.6Wh) Dual Batteries 18000mAh (907.2Wh) |
| Wi-Fi 6, Bluetooth 5.2 | Ja |
| Lautsprecher | Ja |
| Mikrofon | Microphone array |
| Frontlicht | Ja |
| Funk-Folgemodul | / (Optional) |
| GPS | / (Optional) · 4G |
| Sensor | LiDAR × 1 + HD Camera × 1 |
| Steuerung und Rechner | Standard: 8-Core high-performance CPU (platform) + Intel Core i7 (user development) |
| Externe Schnittstellen | RS485 x 2 CAN x 2 Gigabit Ethernet x 2 USB3.0-TypeC(8-Core CPU) x 2 USB3.0-TypeC (Intel Core i7)x2 Power Output:12V / 24V / BAT |
| Betriebstemperatur | -20°C~55°C |
| Maximale Last im Stand | About 100kg |
| Nutzlast im Dauerbetrieb | About 25kg (Ideally, it can reach approximately 35 kg.) |
| Steigfähigkeit | About 45° |
| Treppensteigfähigkeit | Max Step Height: 30cm |
| Maximale Stufenhöhe | About 0.5~1m |
| Geschwindigkeit | 0–3.7 m/s (Up to ~5 m/s) |
| Schutzart (IP) | IP56 |
| OTA-Updates | Continuous Upgrades |
| Eigenentwicklung möglich | Supported |
Arbeitet die ganze Öffnungszeit. Wenn es ruhiger wird, fährt er von selbst zur Ladestation zurück und ist wieder da, bevor Sie ihn erneut brauchen. Der Roboter ergänzt Ihre Leute, er ersetzt sie nie.
Für wen
Objektüberwachung
Rundgänge im Objekt, wo Treppen und Schwellen für Räder nicht passierbar sind.
Industrie und Energie
Regelmäßige Messungen im Feld, wo der Weg für Menschen umständlich oder gefährlich ist.
Forschung
Ein Entwicklungsteam, das eine Plattform mit offener Steuerung braucht.
Kategorie Vierbeinige Roboter
Wählen Sie nach dem Kennwert, nicht nach dem Prospekt.
Anfrage
Sagen Sie uns, wo der Roboter stehen soll.
Innerhalb von zwei Werktagen erhalten Sie einen Vorschlag für Ihren Raum und einen Termin, an dem Sie den Roboter arbeiten sehen. Kein Anruf, keine Verpflichtung.
Oder direktinfo@vandri-robotics.com