H2 Plus
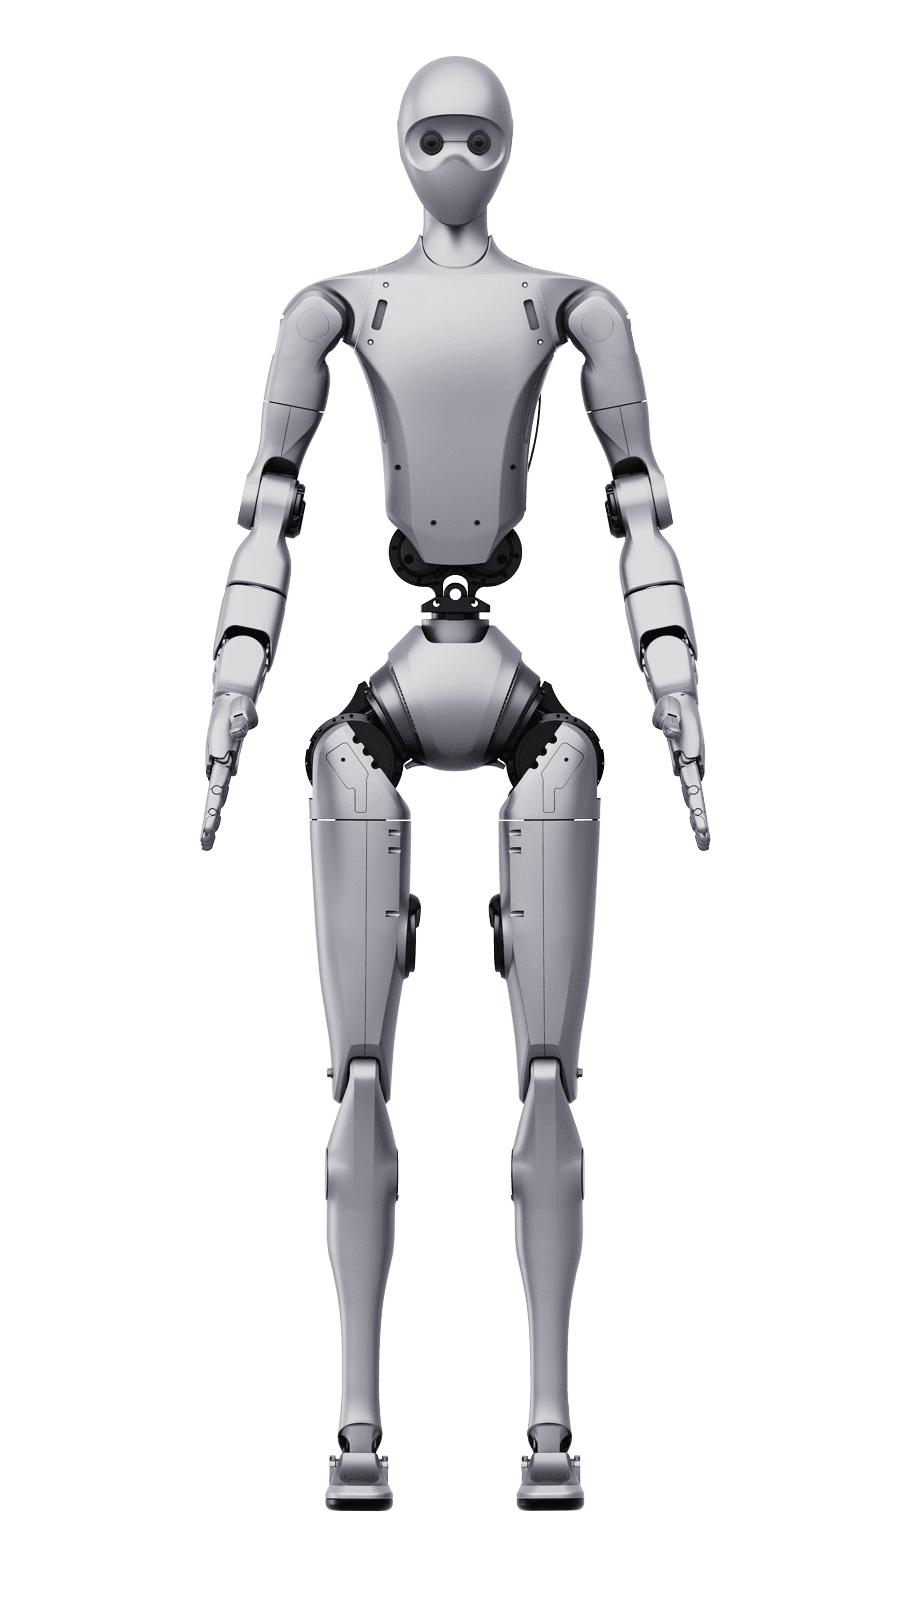
Derselbe Körper wie der H2, aber mit Händen und einem Rechner eine Klasse darüber. Jede Hand hat zweiundzwanzig bewegliche Gelenke und über tausend Tastpunkte je Fingerkuppe. Das ist die Variante für alle, die auf dem Roboter auch entwickeln.
- Freiheitsgrade (Anzahl Gelenkmotoren)
- 31
- Freiheitsgrade je Bein
- 6
- Freiheitsgrade je Arm
- 7
- Freiheitsgrade der Taille
- 3
- 22bewegliche Gelenke je Hand
- 150 NGreifkraft
- 128 GBSpeicher für Inferenz direkt am Gerät
- ±1 mmWiederholgenauigkeit der Fingerspitze
Hände, keine Greifer
Zweiundzwanzig bewegliche Gelenke je Hand, einhundertfünfzig Newton Greifkraft und Wiederholgenauigkeit auf den Millimeter. Genau darin liegt der Unterschied zwischen Zupacken und Handhaben.
Er fühlt, was er hält
Über tausend Tastpunkte je Fingerkuppe und Kraftmessung nahezu ab null. Ein Roboter, der keine Kraft spürt, kann kein Ei aufheben; dieser schon.
Ein Rechner für Entwicklung am Roboter
Ein starkes Inferenzmodul direkt am Gerät, einhundertachtundzwanzig Gigabyte Speicher und offene Entwicklung. Das Modell läuft auf dem Roboter und nicht in der Cloud, was für Datenschutz und Reaktionszeit dieselbe Frage ist.
Für Forschung und für den Nachweis des Möglichen
Hier geht es nicht um den Roboter, der einen Besucher zum Regal begleitet. Hier geht es um ein Gerät, an dem gearbeitet wird: Labor, Hochschule, Entwicklungsabteilung, die Hände und Tastsinn will, nicht nur Gehen.
| Höhe × Breite × Tiefe (stehend) | 1820 x 456 x 218mm |
|---|---|
| Gewicht (mit Akku) | About 70kg |
| Freiheitsgrade (Anzahl Gelenkmotoren) | 31 |
| Freiheitsgrade je Bein | 6 |
| Freiheitsgrade je Arm | 7 |
| Freiheitsgrade der Taille | 3 |
| Freiheitsgrade des Kopfes | 2 |
| Abtriebslager der Gelenke | Industrial-grade crossed roller bearings (high precision, high load capacity) |
| Gelenkmotoren | Low-inertia high-speed inner-rotor permanent magnet synchronous motors (better response speed and heat dissipation) |
| Spitzenmoment im Armgelenk | 120N.m |
| Spitzenmoment im Beingelenk | 360N.m |
| Maximale Traglast des Arms | Peak: approx. 15kg; Rated: approx. 7kg |
| Länge von Unter- und Oberschenkel | 1045mm |
| Länge von Unter- und Oberarm | 690mm |
| Gehäusematerial | Aerospace-grade aluminum + titanium alloy + high-strength engineering plastics |
| Kühlsystem | Air Cooling |
| Art der Stromversorgung | Low-Resistance High-Quality Lithium Battery |
| Akkuspannung | Maximum Voltage: 75.6V |
| Basis-Rechenleistung | PC1: Intel Core i5 (Platform Functions) PC2: Intel Core i7 (User Development) |
| Wahrnehmungssensoren | Wide-FOV Humanoid Binocular Camera |
| Externe Schnittstellen | USB3.0 x 3 USB+DP x 3 GMSL x 4 Gigabit Ethernet x 4 USB2.0 x 2 RS485 x 4 CAN x 2 Power Outputs:12V x 1;24V x 2;BAT x 1 |
| Sprachinteraktion | Voice interaction via array microphones and high-power speakers |
| Wi-Fi 6, Bluetooth 5.2 | Ja |
| Hochleistungs-Rechenmodul | NV JetsonTM T5000 |
| Intelligenter Akku (Schnellwechsel) | Ja |
| Ladegerät | Ja |
| Handsender | Ja |
| KI-Rechenleistung | 2070 TFLOPS (FP4—sparse) |
| Grafikprozessor | 2560-core NV Blackwell Architecture GPU with 5th-Generation Tensor Cores Multi-Instance GPU with 10 TPCs |
| Maximaler GPU-Takt | 1.57 GHz |
| Prozessor | 14-core Arm ® Neoverse ® -V3AE 64-bit CPU 1 MB L2 cache per core 16 MB shared system L3 cache |
| Maximaler Prozessortakt | 2.6 GHz |
| Vision-Beschleuniger | 1x PVA v3 |
| Arbeitsspeicher | 128 GB 256-bit LPDDR5X 273 GB/s |
| Speicher | Supports NVMe through PCle Supports SSD through USB3.2 |
| Video-Kodierung | 2x NVENC |
| Video-Dekodierung | 2x NVDEC |
| Stereokamera im Kopf | Horizontal FOV 140°±3; Vertical FOV 102°±3; Aperture 2.0; Focal Length 2.67mm; Depth of Field 0.4m-INF; global shutter; |
| Handgelenkkameras (optional) | 3MP ultra-wide-angle, HFOV 196°, VFOV 154°,Global shutter |
| Gewicht der geschickten Hand | 1.3KG |
| Maße der geschickten Hand | 208 x 90 x 50mm |
| Aktive Freiheitsgrade je Hand | 22 |
| Traglast der geschickten Hand | 30Kg |
| Greifkraft der Hand | 150N |
| Fingerspitzenkraft | 20N |
| Arbeitsgeschwindigkeit der Hand | >4Hz |
| Positionswiederholgenauigkeit der Fingerspitze | ±1mm |
| Anzahl taktiler Punkte der Hand | >1000 tactile pixels per fingertip |
| Kraftmessbereich | Range 0–30N, Sensitivity 0.005N |
| OTA-Updates | Ja |
| Eigenentwicklung möglich | Ja |
Arbeitet die ganze Öffnungszeit. Wenn es ruhiger wird, fährt er von selbst zur Ladestation zurück und ist wieder da, bevor Sie ihn erneut brauchen. Der Roboter ergänzt Ihre Leute, er ersetzt sie nie.
Veranstaltungen und Messen
Ein Stand, den man bemerkt, und ein Gespräch statt eines Stapels Flyer.
Museen und Tourismus
Begrüßung und Führung in mehreren Sprachen, jeden Tag am selben Platz.
Forschung und Lehre
Ein Labor, das eine offene Plattform braucht und kein geschlossenes Spielzeug.
- Wann H2 Plus und wann der einfache H2?
- Der H2 ist für Situationen, in denen der Roboter spricht, führt und Eindruck macht. Der H2 Plus ist für alle, die damit greifen, tasten und entwickeln. Wenn der Roboter in Ihrem Einsatz nichts anfasst, ist der H2 Plus zu viel Gerät.
- Können wir selbst darauf entwickeln?
- Ja. Das Gerät ist offen für Entwicklung und hat externe Anschlüsse für Sensoren und Zubehör. Wir übernehmen Beschaffung, Aufbau und Support; der Code kann Ihrer sein.
- Wie ist die Lieferzeit?
- Sie hängt von der Konfiguration ab und davon, was beim Hersteller vorrätig ist. Wir nennen sie innerhalb von zwei Arbeitstagen zusammen mit dem Angebot, denn Raten ist hier teurer als Warten auf die Antwort.
Wählen Sie nach dem Kennwert, nicht nach dem Prospekt.
| Modell | Länge von Unter- und Oberarm | Kühlsystem | Ladegerät | Stromversorgung |
|---|---|---|---|---|
| G1 | — | — | — | — |
| H1 | — | — | — | — |
| H2 | 690mm | Local air cooling | YES | Premium Lithium Battery with Low Internal Resistance |
| H2 PlusDIESE SEITE | 690mm | Air Cooling | YES | — |
| AgiBot G2 | — | — | — | — |
| R1 | 420 | Local air cooling | YES | Lithium battery |
| R1-A5 | 420mm | Local Air Cooling | Included | External Power or Li-ion Battery |
| R1-A5-D | 420mm | Local Air Cooling | Included | External Power or Li-ion Battery |
| R1-A7 | 555mm | Local Air Cooling | Included | External Power or Li-ion Battery |
| R1-A7-D | 555mm | Local Air Cooling | Included | External Power or Li-ion Battery |
Anfrage
Sagen Sie uns, wo der Roboter stehen soll.
Innerhalb von zwei Werktagen erhalten Sie einen Vorschlag für Ihren Raum und einen Termin, an dem Sie den Roboter arbeiten sehen. Kein Anruf, keine Verpflichtung.
Oder direktinfo@vandri-robotics.com